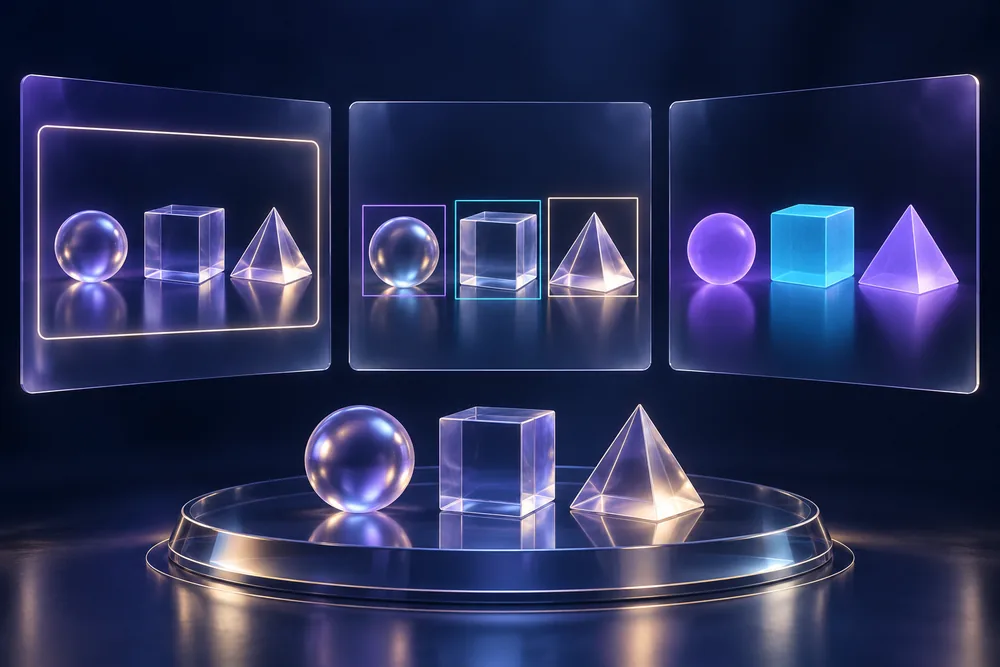
本课学习重点
- 分类
- 检测
- 分割
先从一个具体问题出发
一张工地照片,可以问三个不同问题
如果只想判断现场是否规范,分类可能足够;如果要找到未戴安全帽的人,需要检测;如果要精确计算裂缝面积,则要分割。任务定义决定标签形式、模型输出和成本。
COMPUTER VISION
通过可切换场景理解图像分类、目标检测和语义分割的区别、标注与指标。
这一课要回答:图像分类、目标检测与图像分割建立必要的基础概念
先认识三个关键词
先看每个概念负责什么,再把它们放回完整流程。无需先记公式,先建立直觉。
整张图是什么
输入一张图,输出一个或多个类别概率,不说明物体位置。
有什么,分别在哪里
输出每个物体的类别、置信度和边界框。
每个像素属于什么
为像素分配类别,可获得精细轮廓和面积。
把概念连接成流程
先从业务问题选择任务
按顺序走一遍,观察每一步的输入、动作与输出。
- 01
明确最小必要输出
是否只需类别,还是必须知道位置或轮廓。
- 02
评估标注成本
图像级标签最便宜,像素级掩膜最耗时。
- 03
匹配指标
分类看准确率,检测常看 mAP,分割常看 IoU。
- 04
设计人工复核
低置信度或高风险结果进入人工流程。
互动实验 · 动手建立直觉
切换任务,观察输出怎样变化
场景不变,选择分类、检测或分割,比较模型给出的信息颗粒度。
人人
分类输出现场存在未戴安全帽风险 · 86%
知道模型能做什么,也知道不能做什么
三个容易忽略的边界
技术名词描述的是一种计算方法。真正用于产品时,还要检查数据、指标、成本与使用场景。
更精细不一定更合适
分割成本高,若业务只需有无判断,分类更高效。
置信度不是正确率
0.9 是模型当前信心,需要用真实数据校准。
指标要连接业务代价
漏检与误报的成本不同,阈值应按场景选择。
可选代码实践 · 逐行理解
读懂常见视觉输出
代码只呈现本课最关键的计算路径。先根据注释理解每一步,再放进完整项目。
course-09.py
result = {
    "classification": {"unsafe": 0.86},
    "detection": [
        {"label": "person", "box": [42, 18, 91, 118], "score": 0.93}
    ],
    "segmentation": {"crack_mask": "height × width 的像素矩阵"},
}

if result["classification"]["unsafe"] > 0.8:
send_for_review(result)- 步骤 1
分类返回整图类别概率。
- 步骤 2
检测结果通常包含类别、坐标框和置信度。
- 步骤 3
分割掩膜与输入图像空间对应,可进一步计算面积或轮廓。
知识检查与课程总结
确认你能把概念讲清楚
完成三个问题,再用五句话回顾本课主线。
已回答 0 / 3 题 · 当前答对 0 题
- 分类回答整张图是什么。
- 检测回答有什么以及在哪里。
- 分割回答每个像素属于什么。
- 输出越精细,标注和计算成本通常越高。
- 评价指标与阈值应映射到真实业务代价。
下一课 · COURSE 10
RNN 与 LSTM
从空间图像转向有先后顺序的数据,理解状态如何在时间中传递。